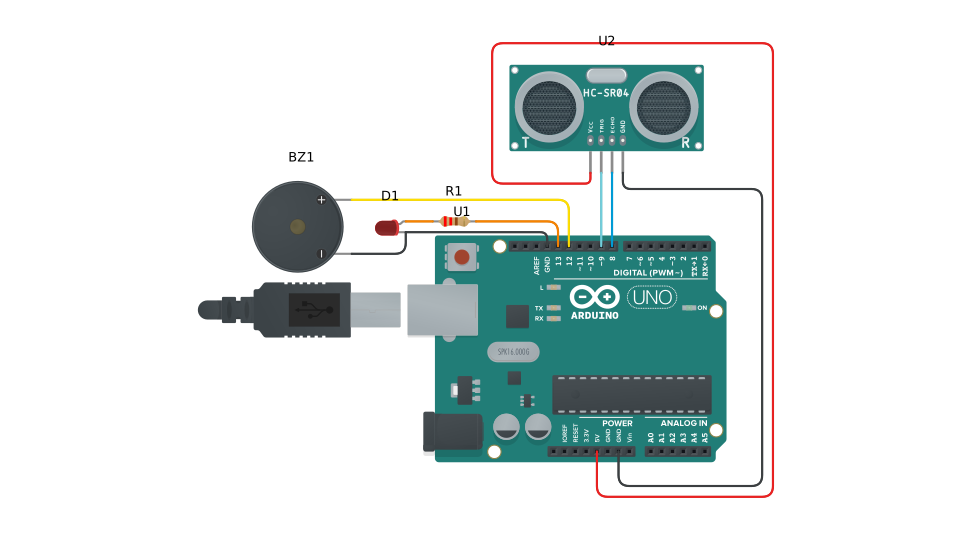
01回声飞行时间传感器发出短声波,收到回声后根据往返时间估算距离。触发脚负责发出测量命令,回声脚返回时间。02把数值变成反馈范围判断屏蔽无效读数,距离乘常数形成停顿时间。近时停顿短,而音调和单次发声长度不变。