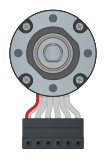
行星减速编码器电机
- 元件功能
- 输出减速后的旋转运动,并通过编码器反馈转动信息。
- 元件结构
- 电机与减速机构配合编码器,电机供电端和编码器的电源、A/B 信号端分开。
- 应用场景
- 转速测量闭环调速移动机器人
- 6
- 个端子
- 无
- 组固定内部连接
- 8
- 可设置的默认参数
针脚与端子
按端子标识接线,表格顺序不代表实物脚序。
6 个端子
| 端子 | 用途 | 方向 |
|---|---|---|
| 编码器 A | 数字信号 | 输出 |
| 编码器 B | 数字信号 | 输出 |
| 编码器 GND | 接地负极 | — |
| 编码器 VCC | 电源输入正极 | 输入 |
| 电机负极 M− | 无源端子负极 | — |
| 电机正极 M+ | 无源端子正极 | — |
方向以元件为准;“—”表示无源端子。
默认参数
模拟中的默认设置;可调范围不代表实物额定值。
- 等效转动惯量
- 0.02 kg m²
- 可设置:1e-9–10 kg m²
- 外部恒转矩(带方向)
- 0 Nm
- 可设置:-100–100 Nm
- 额定电压
- 12 V
- 可设置:12–12 V
- 电气功率上限
- 110.39999999999999 W
- 可设置:110.39999999999999–110.39999999999999 W
- 堵转电流
- 9.2 A
- 可设置:9.2–9.2 A
- 转矩及反电动势常数
- 3.816 Nm/A
- 可设置:0.000001–10 Nm/A
- 粘性阻力
- 0.01 Nm s
- 可设置:1e-12–10 Nm s
- 绕组电感
- 0.001 H
- 可设置:0.000001–10 H